ES


 English
 русский
 日本語
 Español
Reductor planetario de la serie AHS
Cat:Reductor planetario
Los reductores planetarios ocupan una posición importante en el campo de la automatización industrial. El diseño de alta precisión permite controla...
Ver detallesCuando la articulación de la muñeca de un robot colaborativo se desplaza 0,08 mm bajo una carga de 1,5 kg, el componente que falla rara vez es el servomotor. Es el reductor. En aplicaciones de juntas robóticas, la decisión entre accionamiento armónico y caja de cambios planetaria determina la precisión posicional, la densidad de par, el cumplimiento y el costo más que cualquier otro subconjunto. La verdadera pregunta no es qué tecnología es mejor en abstracto, sino cuál coincide con el perfil de movimiento de la articulación.
Esta guía compara ambas tecnologías utilizando parámetros mensurables: juego, rigidez torsional, densidad de torsión, capacidad de velocidad y vida útil. Termina con un marco de selección práctico que un ingeniero de diseño puede aplicar antes de realizar un pedido.
Contenido
Para las articulaciones robóticas, un accionamiento armónico ofrece un menor juego y una mayor densidad de par, mientras que una caja de cambios planetaria proporciona una mayor rigidez y un mejor coste por newton-metro.
La reacción es el movimiento angular libre de la salida cuando se mantiene la entrada. En una articulación de robot, aparece como una zona muerta en la respuesta de control y como un error de posición cuando se invierte la dirección. Un impulso armónico deforma una línea flexible con un generador de ondas, creando dos zonas de malla casi sin espacio. Un accionamiento armónico típico alcanza un juego de 1 minuto de arco o mejor, y muchos modelos alcanzan 0,5 minutos de arco. Una caja de cambios planetaria estándar tiene un espacio interno entre el engranaje solar y los engranajes planetarios, por lo que el juego comúnmente cae entre 3 y 15 minutos de arco; Las unidades planetarias de precisión alcanzan de 1 a 3 minutos de arco a un precio más alto.
La densidad de par, es decir, par nominal por unidad de diámetro exterior, es el segundo número decisivo. El flexspline de una transmisión armónica se envuelve alrededor de un spline circular de gran diámetro, por lo que el mismo tamaño de paquete ofrece aproximadamente dos o tres veces el torque de una caja de cambios planetaria comparable. Para una articulación de robot, esto significa una muñeca más pequeña y ligera con la misma capacidad de carga útil. Una caja de cambios planetaria necesita más espacio radial para sus engranajes planetarios, lo que la hace más pesada para el mismo par de salida.
| Parámetro | unidad armónica | Caja de cambios planetaria |
| Contragolpe | 1 minuto de arco or better | 3-15 minutos de arco |
| Densidad de par | 2-3 veces la línea base | Línea de base |
| Velocidad de entrada | 3.000-4.000 rpm | 5.000-10.000 rpm |
| Eficiencia | 70-85% | 90-97% |
| Carga de choque | Bajo | Alto |
Cuando el requisito es una sujeción de precisión, el guía de inmersión profunda del reductor armónico cubre con más detalle las implicaciones de control de una reacción casi nula.
 Reductor de engranajes flexible serie BSHF con eje hueco Este reductor armónico ofrece un juego casi nulo y una alta rigidez, lo que lo hace ideal para aplicaciones de sujeción de precisión. Su diseño compacto de eje hueco se adapta a las articulaciones de robots con espacio limitado y su baja rigidez torsional afecta la sintonización del controlador. Ver producto →
Una transmisión armónica tiene una rigidez torsional menor que una caja de cambios planetaria, pero tampoco tiene casi ningún juego, y ese intercambio cambia la forma en que reacciona el controlador.
La rigidez torsional es la resistencia a la deflexión angular bajo carga. Una caja de cambios planetaria, con varios engranajes planetarios en contacto rodante, es rígida; una unidad pequeña puede mostrar de 5 a 10 Nm por minuto de arco. Un accionamiento armónico es más suave porque la línea flexible está diseñada para doblarse. La menor rigidez, combinada con el espacio sin juego, hace que el bucle de posición sea más predecible pero reduce la frecuencia de resonancia torsional.
Un impulso armónico cambia la rigidez por un juego cero. Para mantener la precisión a baja velocidad, esta es casi siempre la mejor operación.
Si el robot realiza un posicionamiento punto a punto a baja velocidad con una carga útil pequeña, gana el accionamiento armónico. Si la articulación debe rechazar fuerzas externas o soportar una alta aceleración, la caja de cambios planetaria más rígida es más fácil de estabilizar, porque el bucle de control puede operar en un ancho de banda mayor sin excitar modos estructurales.
Una caja de cambios planetaria es la elección correcta para juntas robóticas que necesitan velocidades de entrada superiores a 4000 rpm, deben sobrevivir a cargas de impacto o deben mantenerse dentro de un presupuesto ajustado.
Las cajas de engranajes planetarios son comunes en robótica porque son eficientes, con entre un 90 y un 97% por etapa, robustas y asequibles. Funcionan a velocidades de entrada de 5000 a 10 000 rpm, mientras que una transmisión armónica normalmente está limitada a 3000 a 4000 rpm porque el flexspline se fatiga más rápido a alta velocidad. Los engranajes planetarios comparten la carga entre múltiples puntos de contacto, por lo que las fuerzas de impacto se distribuyen. La delgada línea flexible de un accionamiento armónico puede deformarse permanentemente bajo un par máximo excesivo o una colisión. El coste es un tercer factor: una caja de cambios planetaria del mismo tamaño suele costar entre un 30 y un 50 por ciento menos que un accionamiento armónico. Para un robot con seis o siete articulaciones, esta diferencia es significativa.
En la práctica, muchos fabricantes de robots colocan un accionamiento armónico en las articulaciones de las muñecas y una caja de cambios planetaria en los ejes de los hombros y los codos.
 Reductor planetario helicoidal serie AHL para servomotores Esta caja de cambios planetaria helicoidal proporciona un funcionamiento suave y silencioso y una alta capacidad de torsión. Sus cojinetes integrales y su grasa sin mantenimiento reducen el tiempo de inactividad, lo que lo convierte en una opción rentable para los ejes de hombro y codo en robots industriales. Ver producto →
Seleccione el reductor comenzando con el requisito de precisión posicional, luego verificando el par y la velocidad continuos y finalmente comparando el costo y la vida útil.
Analizar en orden los requisitos reales de la junta evita el error más común, que es pedir un reductor sobredimensionado para el torque pero subdimensionado para la precisión.
| Función conjunta | Reductor recomendado | Especificaciones clave para verificar |
| Rotación de muñeca | unidad armónica | Contragolpe 1 arcmin or better |
| Eje del hombro | Caja de cambios planetaria | Par nominal a velocidad máxima |
| Eje de pinza | Caja de cambios planetaria | Velocidad de entrada above 5,000 rpm |
| Brida para herramientas | unidad armónica | Salida sin reacción |
Solicite una muestra de ambas tecnologías en el mismo tamaño de marco y mida el error de posición de circuito cerrado en un banco de pruebas cargado. Los datos decidirán más rápido que una hoja de datos de un proveedor.
BEITTO fabrica reductores planetarios, de engranajes flexibles y de múltiples salidas, por lo que se puede especificar una junta robótica a partir de familias de productos en existencia en lugar de limitarse a una sola tecnología.
Zhejiang Beitto Transmission Technology Co., Ltd. (BEITTO) fabrica reductores planetarios de alta precisión en la serie 18, reductores de engranajes flexibles en las series BSHF, BCSF y BCSG, y una serie TD para transmisiones de una entrada y múltiples salidas. La empresa opera una fábrica de 12.000 metros cuadrados con más de 90 empleados y más de 20 años de experiencia en la industria de cajas de cambios. La planta de producción de BEITTO sigue métodos japoneses de fabricación de precisión y un estricto control de calidad, lo cual es importante cuando una junta debe mantener el torque nominal durante una larga vida útil.
Para lograr flexibilidad y capacidad de carga de las articulaciones del robot, la serie TDCR proporciona una configuración compacta de múltiples salidas. el La serie TDCR está diseñada para mejorar la flexibilidad de las articulaciones del robot y capacidad de carga manteniendo un bajo juego.
 Reductor cónico en espiral de eje hueco serie TD-CR Con una salida de eje hueco y un juego reducido, este reductor de engranajes cónicos mejora la flexibilidad y la capacidad de carga de la articulación del robot. Su diseño libre de mantenimiento y montaje flexible simplifican la integración, ofreciendo un complemento a los variadores armónicos para sistemas multieje. Ver producto →
Elegir entre un proveedor que fabrique ambos tipos evita la rotación de números de pieza al mezclar dos marcas en el mismo robot.
Conclusión clave: utilice un accionamiento armónico para mayor precisión y una caja de cambios planetaria para mayor velocidad y costo.
Un accionamiento armónico tiene un juego menor, normalmente 1 minuto de arco o mejor. Una caja de cambios planetaria de precisión alcanza de 1 a 3 minutos de arco, pero una unidad planetaria estándar suele oscilar entre 3 y 15 minutos de arco.
Puede, pero la junta tendrá un mayor juego y una menor densidad de torsión para el mismo tamaño de marco. La caja de cambios planetaria también funcionará más rápido y soportará mejor las cargas de impacto, lo que puede ser una ventaja en una muñeca con ejes de agarre.
El mayor riesgo es elegir basándose únicamente en el par nominal. Muchos ingenieros olvidan comprobar la rigidez torsional, la velocidad de entrada y la repetibilidad real de la unión. Un reductor demasiado blando puede provocar oscilaciones y uno demasiado lento para la velocidad máxima del motor acortará su vida útil.
Comience con el par continuo en la articulación, multiplíquelo por un factor máximo de 2 a 3 para la aceleración y luego confirme la velocidad de entrada requerida. Si la articulación necesita una sujeción precisa, verifique también el juego y la rigidez contra el bucle de control de posición.
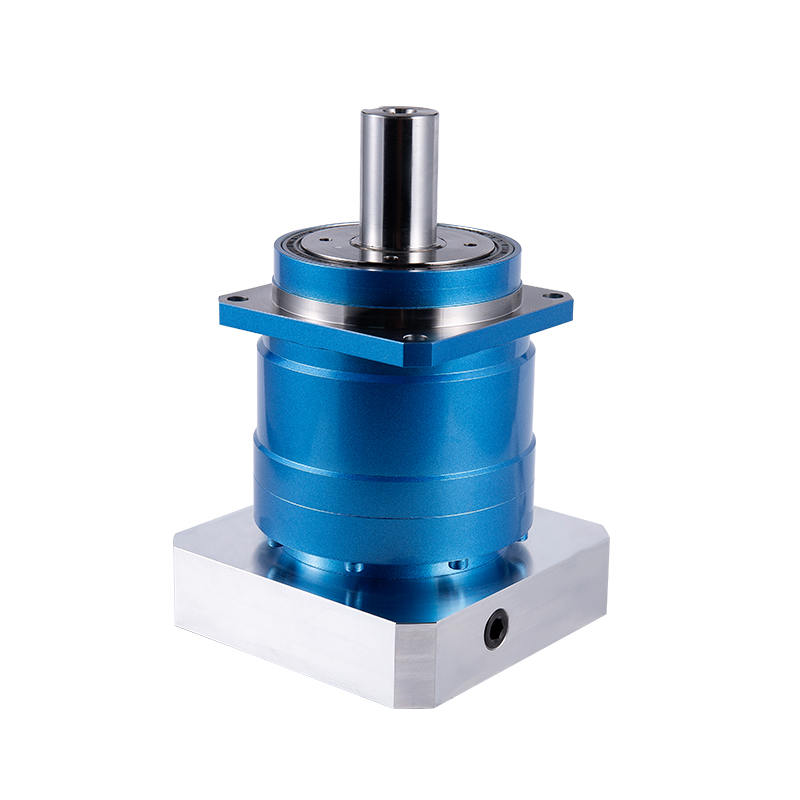
Los reductores planetarios ocupan una posición importante en el campo de la automatización industrial. El diseño de alta precisión permite controla...
Ver detalles
Con sus características de alta precisión, el reductor planetario controla con éxito el juego en 3 minutos. Este diseño preciso garantiza una preci...
Ver detalles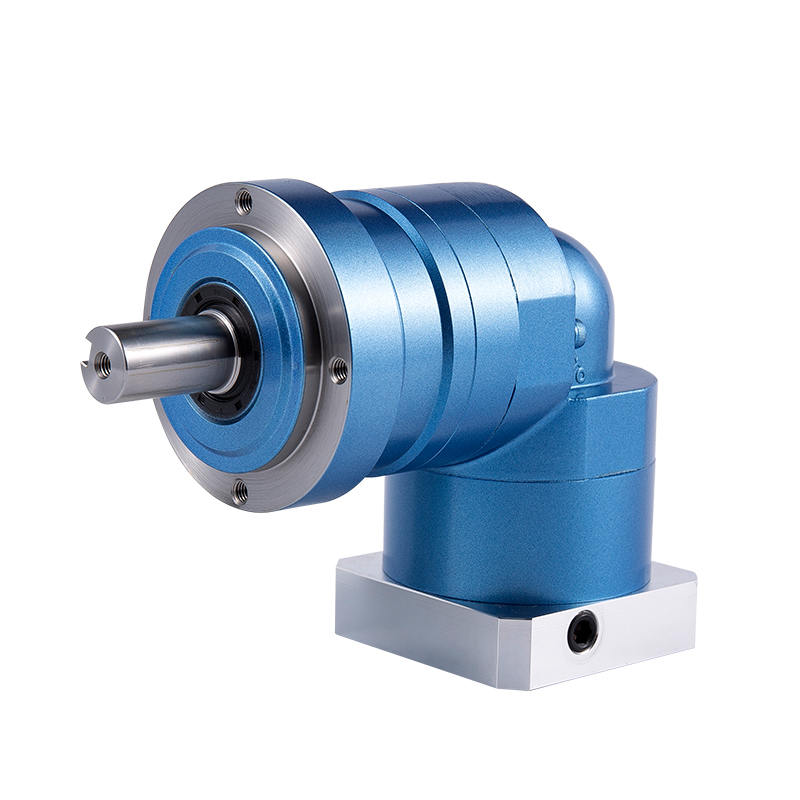
Características del reductor planetario. 1. Silencioso: utilice engranajes helicoidales para lograr un funcionamiento suave y silencioso; ...
Ver detalles
Características del reductor planetario. 1. Silencioso: utilice engranajes helicoidales para lograr un funcionamiento suave y silencioso; ...
Ver detalles
1. El reductor planetario de la de la serie NBR adopta un diseño de engranaje cónico en espiral, con un alto par de salida nominal, más de un 30 % más...
Ver detalles
Innovadora estructura de engranajes helicoidales El mecanismo de reducción introduce un innovador diseño de engranaje helicoidal y la tasa ...
Ver detalles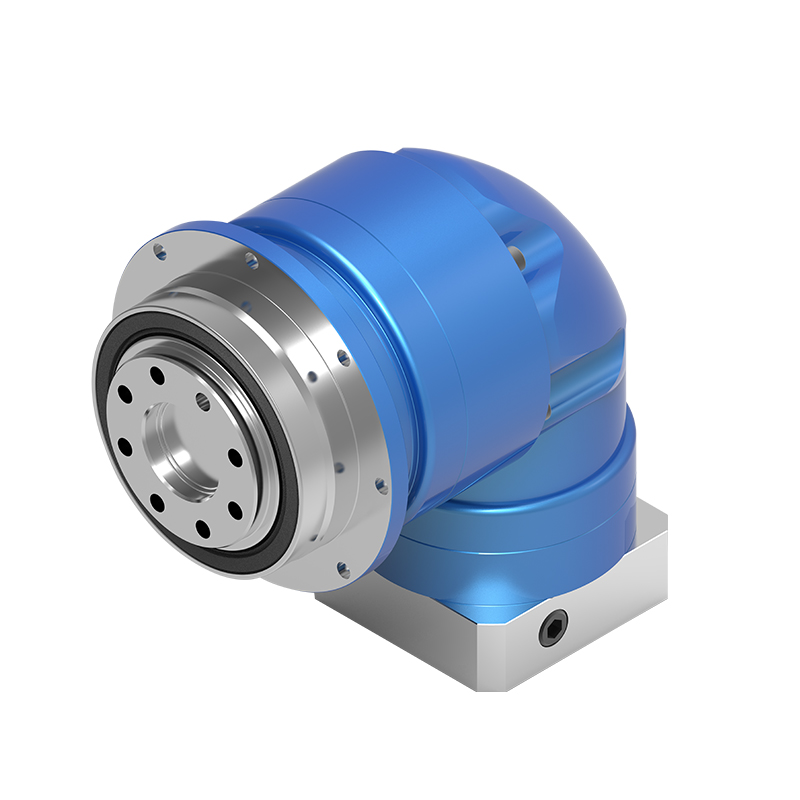
El reductor planetario de la de la serie NTR adopta un diseño de engranaje cónico en espiral, que permite la entrada de alta velocidad del servomot...
Ver detalles
El reductor de la de la serie TD-P ha demostrado ventajas únicas en el campo de la transmisión industrial con sus excelentes características de ren...
Ver detalles
El reductor de la de la serie TD-CR se centra en el diseño de salida de eje hueco, que no solo optimiza la distribución espacial, sino que también ...
Ver detalles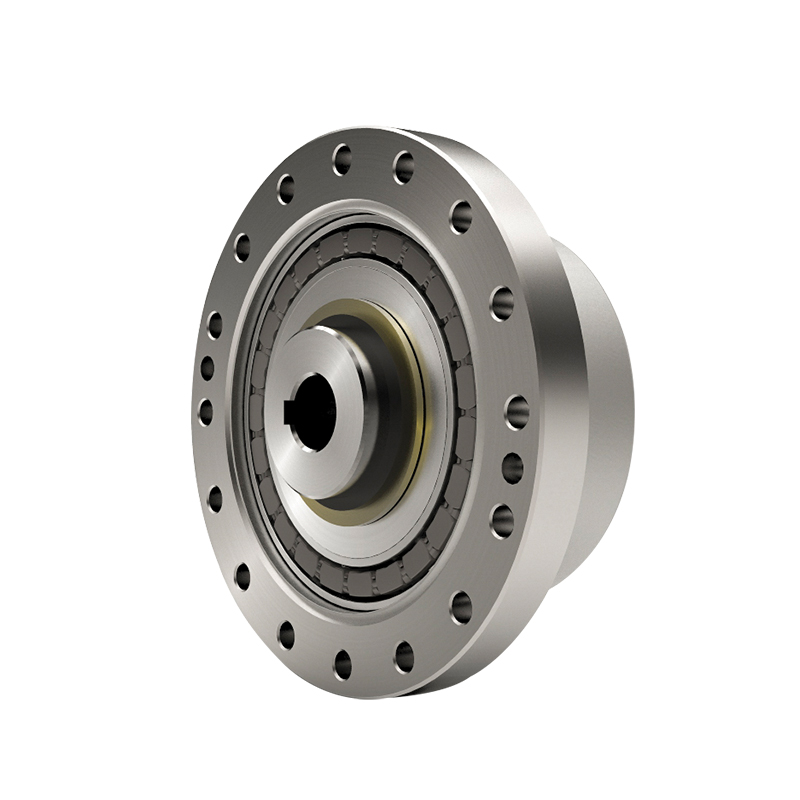
El reductor de engranajes flexible de la de la serie BCSF persigue la máxima ligereza y simplicidad en el diseño, lo que no solo reduce el espacio ...
Ver detalles