ES


 English
 русский
 日本語
 Español
Reductor planetario de la serie AHB
Cat:Reductor planetario
Características del reductor planetario. 1. Silencioso: utilice engranajes helicoidales para lograr un funcionamiento suave y silenc...
Ver detallesUn brazo robótico SCARA compacto que realiza tareas de recogida y colocación las 24 horas del día, los 7 días de la semana, con un tiempo de ciclo de 0,4 s, con una carga útil de 2 kg y 3000 horas de funcionamiento continuo, hace que la decisión sobre el reductor en la junta sea crítica para el negocio. En el eje del hombro, donde la masa combinada del brazo y la carga útil crean el momento más alto, el accionamiento armónico vs caja de cambios planetaria La elección determina la repetibilidad, los intervalos de mantenimiento y el coste total por eje.
Contenido
Una junta SCARA tiene un ámbito operativo estrecho pero un presupuesto de tolerancia ajustado. Antes de comparar diseños armónicos y planetarios, defina los tres requisitos no negociables: repetibilidad de posicionamiento, rigidez de momento y par momentáneo máximo.
Para los ejes del codo y la muñeca, un accionamiento armónico proporciona el menor juego posible en una unidad de una sola etapa. La ranura exterior flexible, o flexspline, se deforma para mantener el contacto con la ranura circular, lo que genera un juego casi nulo sin un sistema de precarga.
 Reductor de engranajes flexible serie BSHF para juntas de bajo juego Diseñado con un eje hueco grande y un cuerpo compacto, este reductor ofrece un alto torque y rigidez al mismo tiempo que minimiza el peso, lo que lo hace ideal para brazos robóticos livianos y juntas de precisión. Ver producto →
Los accionamientos armónicos también son la forma más ligera de lograr una alta reducción en una envolvente pequeña. Una sola etapa proporciona 50:1 a 160:1, lo que elimina una correa secundaria o una etapa de engranaje. Para un SCARA de carga útil de 2 kg, el eje del codo sufre cargas de impacto insignificantes, por lo que el límite de fatiga de la línea flexible no es un factor limitante en servicio nominal.
0,1 minutos de arco o menos
50:1 a 160:1
0,9 kilos
Donde un impulso armónico tiene problemas es el eje del hombro en un SCARA de 10 kg o más. El conjunto de cojinete y línea flexible de una sola pieza tiene una menor tolerancia a los impactos que un juego de engranajes planetarios endurecidos. Los picos de carga debidos a la detección de colisiones o al uso de herramientas de alta velocidad en el extremo del brazo pueden exceder la capacidad de torsión del flexspline y causar un fraguado permanente.
Las cajas de engranajes planetarias ganan el eje del hombro de los robots SCARA más grandes porque manejan cargas de alto torque y choque con una disposición de engranajes de carga dividida. Varios engranajes planetarios comparten la carga, por lo que el par máximo se distribuye entre muchos puntos de contacto de los dientes.
 Reductor de caja de cambios planetaria AHB con bajo juego y alto par Con engranajes helicoidales endurecidos y rectificados, este reductor proporciona un funcionamiento suave y silencioso y una alta rigidez, lo que lo hace ideal para ejes de hombro que manejan cargas pesadas y reversiones frecuentes. Ver producto →
Los reductores planetarios de precisión de la clase AHB suelen ofrecer un juego de 1 a 3 minutos de arco en versiones de precisión estándar y de 0,5 a 1 minuto de arco con un rodamiento de salida precargado. Mediante el endurecimiento y el rectificado, los flancos de los dientes del engranaje resisten las picaduras de la superficie incluso en caso de frecuentes inversiones de arranque y parada. Reductores planetarios de precisión para articulaciones de robots ven habitualmente tales condiciones.
La solución de precarga de polarización mínima o arandela de cojinete en las unidades planetarias modernas puede reducir el descentramiento por debajo de 0,1 mm. Aún así, las holguras internas de los flancos significan que el juego medido en la salida casi nunca es inferior a 0,5 minutos de arco sin un freno sofisticado o una etapa de doble accionamiento.
La siguiente tabla resume las métricas más relevantes para la selección conjunta de SCARA.
| Métrica | Unidad armónica | Caja de cambios planetaria | Relevancia de SCARA |
| Contragolpe | 0,1 minutos de arco o menos | 1 a 3 minutos de arco | Crítico para la precisión de la selección |
| Relación de una sola etapa | 50:1 a 160:1 | 3:1 a 10:1 | Determina el tamaño del motor. |
| Rigidez torsional | Alto por masa | Valor absoluto más alto | Resiste la vibración del brazo |
| Carga de choque | Limitado por flexspline | Excelente | Protectores contra colisiones |
| Par continuo al 50% de velocidad | moderado | Alto | Asuntos en el hombro |
| Vida útil | 10.000 a 20.000 h | 20.000 a 40.000 h | Define el plan de mantenimiento. |
Una diferencia estructural importante: las transmisiones armónicas dependen de la deflexión del flexspline para generar el contacto del engranaje, y la carga es transportada por el spline circular y el flexspline simultáneamente. Las cajas de cambios planetarias utilizan tres o cuatro planetas idénticos para distribuir la carga, por lo que una sobrecarga momentánea es más tolerante.
Las transmisiones armónicas ofrecen entre un 60 y un 75 por ciento de eficiencia con una relación de 50:1, mientras que las cajas de engranajes planetarias suelen alcanzar entre un 90 y un 95 por ciento con la misma relación de salida. La diferencia se muestra como generación de calor en operaciones SCARA de servicio continuo. El servomotor debe suministrar corriente adicional para superar el mayor par sin carga de un reductor armónico en reposo, lo que afecta la ganancia del controlador y puede causar deriva térmica en un brazo compacto.
ZHEJIANG BEITTO TRANSMISSION TECHNOLOGY CO., LTD., que construye bajo la marca BEITTO, ha sido testigo de este modo de falla repetidamente en el campo: un codo impulsado por armónicos que pierde precisión de posición después de un día de dos turnos porque la temperatura del devanado del servo aumenta 15 grados Celsius por encima de la nominal. Los reductores planetarios, con sus pérdidas más simples en los elementos rodantes, permanecen más fríos bajo el mismo ciclo de trabajo.
Seleccione el tipo de reductor implementando un proceso de evaluación de cinco pasos.
Una regla común en el campo: si el par del eje del hombro supera los 40 Nm y el robot no está ejecutando una aplicación estricta de sala limpia, la opción planetaria es la opción de diseño más segura. Para un SCARA de clase de carga útil de 5 kg, los accionamientos armónicos en el codo y la muñeca ofrecen un brazo más ligero y sencillo con menos etapas de engranaje.
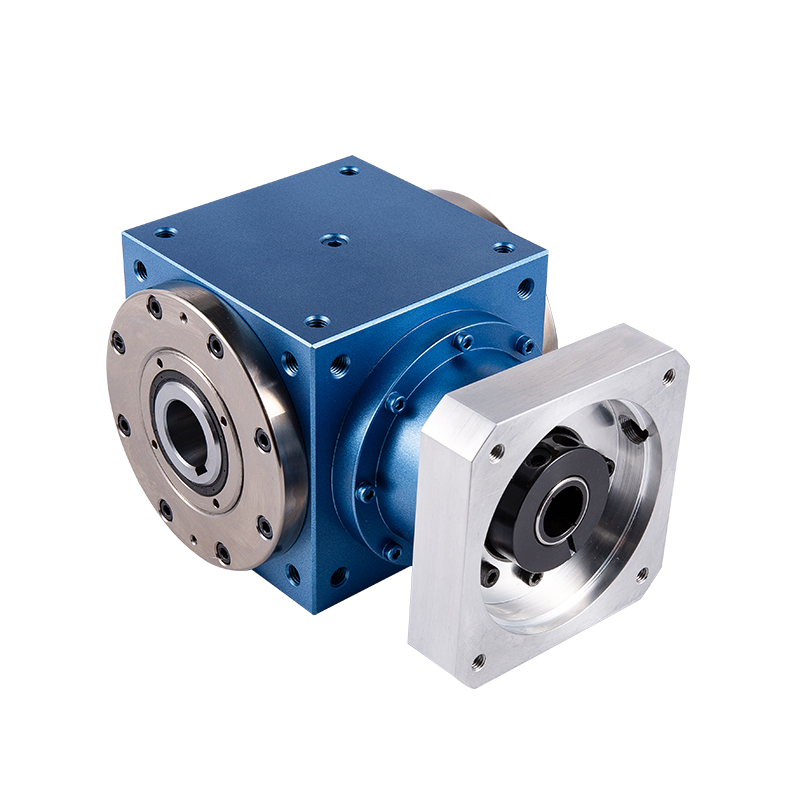 Conmutador de engranaje cónico en espiral serie TD-CR con salida de eje hueco Este reductor presenta un diseño de eje hueco para un enrutamiento flexible y proporciona una transmisión de potencia suave y eficiente con un juego bajo y un par alto, admitiendo configuraciones de múltiples ejes en sistemas compactos. Ver producto →
Muchos integradores en China y Europa construyen arquitecturas SCARA híbridas: un reductor planetario en el hombro, dos accionamientos armónicos en el codo y la muñeca. Este enfoque mantiene bajo el peso del brazo y al mismo tiempo preserva el margen de torsión en el hombro. El reductor de salida múltiple de entrada única de la serie TDCR también puede funcionar con módulos multieje, lo que reduce el número de componentes en un brazo robótico compacto.
Tanto en las unidades armónicas como en las planetarias, la falla se origina por la vibración y el sobrecalentamiento causado por el par oscilante del servomotor. El reductor en sí rara vez es el origen; la curva de par de entrada y la inercia de las herramientas del extremo del brazo lo activan. En los accionamientos armónicos, los eventos repetidos de carga de choque crean microfisuras en la línea flexible y eventualmente se propagan hasta formar una fractura. En las unidades planetarias, el desgaste de los rodamientos debido a cargas axiales elevadas es el modo más común al final de su vida útil.
Sí, en esta clase de carga útil se suele utilizar un accionamiento armónico en los ejes del codo y la muñeca. El bajo juego de 0,1 minutos de arco o menos sirve para operaciones de recogida y colocación de alta precisión, y la pequeña masa mantiene manejable la dinámica del brazo. El eje del hombro, si también es impulsado por una unidad armónica, debe permanecer por debajo del límite de par nominal en caso de colisión.
Solo si el par de torsión de la articulación está por debajo de la capacidad nominal del variador armónico y el robot permite una desviación de trayectoria de menos de 0,3 minutos de arco. Por encima de los 10 kg de carga útil, el factor decisivo es la mayor tolerancia a los impactos del planetario. Una modernización también requerirá un ajuste de ganancia del servo porque la rigidez torsional y la inercia reflejada cambian.
Utiliza un reductor planetario en el pesado eje del hombro y transmisiones armónicas en la muñeca, lo que brinda alta rigidez y tolerancia a los impactos en la parte delantera sin sacrificar la precisión y el bajo juego en el punto de trabajo. Muchas máquinas de ensamblaje automatizadas adoptan esta división cuando la carga útil está entre 3 y 10 kg.

Características del reductor planetario. 1. Silencioso: utilice engranajes helicoidales para lograr un funcionamiento suave y silenc...
Ver detalles
Con sus características de alta precisión, el reductor planetario controla con éxito el juego en 3 minutos. Este diseño preciso garantiza una preci...
Ver detalles
Características del reductor planetario. 1. Silencioso: utilice engranajes helicoidales para lograr un funcionamiento suave y silencioso; ...
Ver detalles
Nuestros reductores incorporan el concepto de diseño de vanguardia de los engranajes helicoidales. En comparación con los engranajes rectos tradici...
Ver detalles
Diseñado para aplicaciones con cargas radiales elevadas, como transmisiones por ruedas AGV y transmisiones por poleas. Las opciones de salida inclu...
Ver detalles
El reductor de la de la serie TD-P ha demostrado ventajas únicas en el campo de la transmisión industrial con sus excelentes características de ren...
Ver detalles
El reductor de la de la serie TD-CR se centra en el diseño de salida de eje hueco, que no solo optimiza la distribución espacial, sino que también ...
Ver detalles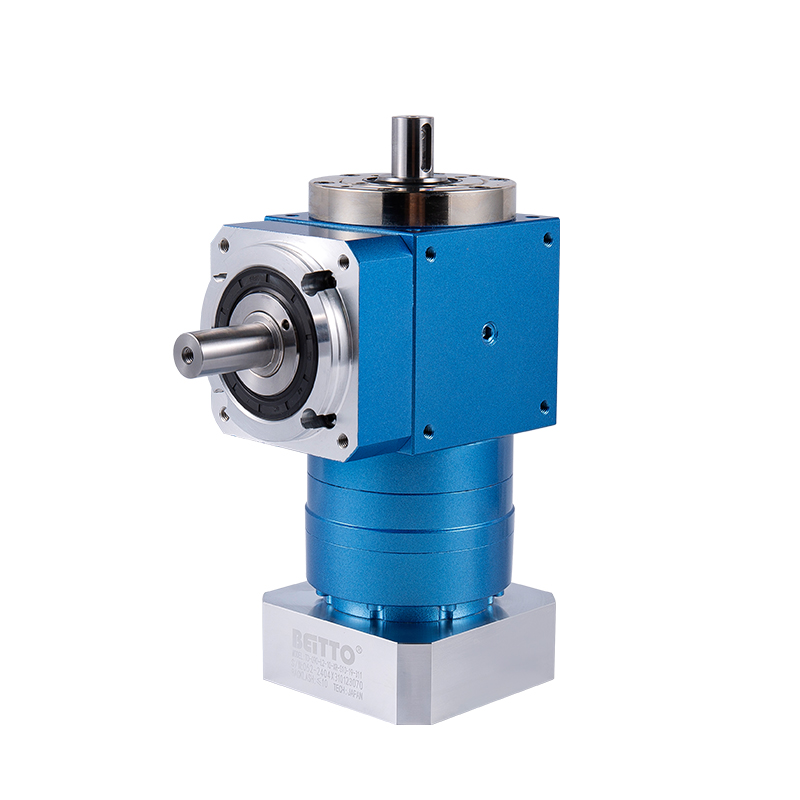
● Varias opciones de eje de salida ● Alto par ● Alta eficiencia ● Larga vida útil ● Baja reacción ● Sin mantenimiento ● Dimension...
Ver detalles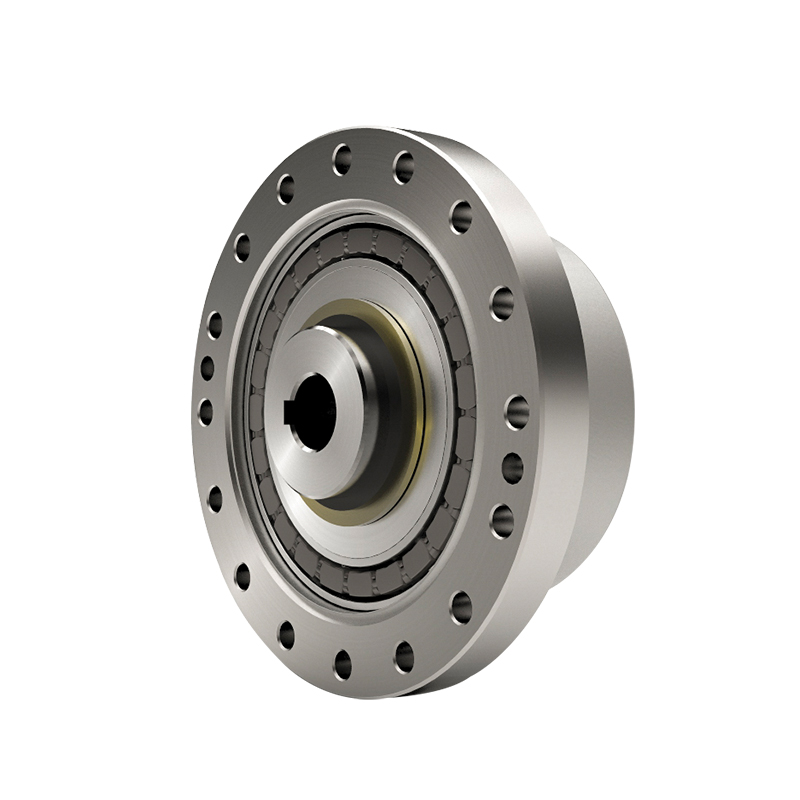
El reductor de engranajes flexible de la de la serie BCSF persigue la máxima ligereza y simplicidad en el diseño, lo que no solo reduce el espacio ...
Ver detalles
El reductor de engranajes flexible de la de la serie BSHF adopta un diseño de eje hueco de gran diámetro con una estructura compacta y reduce efica...
Ver detalles