ES


 English
 русский
 日本語
 Español
Reductor planetario de la serie AHL
Cat:Reductor planetario
Los reductores planetarios se han utilizado ampliamente en muchas industrias por su rendimiento. Sus engranajes helicoidales de diseño exclusivo ga...
Ver detallesLa relación 1:10 elegida era demasiado alta para un tiempo índice de 0,8 segundos y el par de carga se subestimó en aproximadamente un 18 por ciento una vez que se incluyó la eficiencia de la caja de cambios. Un servomotor que alcanza su límite de torsión durante la aceleración disparará el variador, degradará la precisión del posicionamiento y sobrecalentará el reductor. La solución radica en una secuencia de cálculo disciplinada que cubre la relación, el par, la eficiencia y la coincidencia de inercia antes de realizar una orden de compra.
Contenido
La relación de reducción es el cociente de la velocidad de entrada del servomotor dividida por la velocidad de salida de la caja de cambios, mientras que el par de salida es la fuerza de rotación disponible en el eje de salida después de aplicar el efecto multiplicador de esa relación y la eficiencia mecánica de la caja de cambios.
Un servomotor es un dispositivo de alta velocidad y bajo torque, mientras que la mayoría de las cargas de las máquinas requieren un movimiento de baja velocidad y alto torque. La caja de cambios cierra esa brecha. Comprender la relación exacta entre la relación y el par es la base de cada decisión coincidente, porque determina si el servoaccionamiento puede acelerar la carga dentro del tiempo de ciclo requerido sin exceder sus límites térmicos o de corriente máxima.
Para calcular la relación de reducción para un sistema de accionamiento de servomotor, necesita tres valores: la velocidad de salida requerida a partir del tiempo de ciclo, la velocidad nominal del servomotor y el par de salida demandado por la carga.
Obtenga la velocidad de salida a partir del tiempo índice de la máquina. Una mesa giratoria que completa 15 índices por minuto requiere una velocidad de salida de 300 RPM.
Utilice la velocidad nominal real del motor seleccionado. Un servomotor de 3000 RPM es común para este rango de trabajo.
Relación = 3000/300 = 10:1. Seleccione la relación estándar más cercana del catálogo del fabricante que mantenga la velocidad de salida dentro de la ventana permitida.
| Parámetro | Valor |
| Velocidad nominal del servomotor | 3000 RPM |
| Velocidad de salida requerida | 300 RPM |
| Relación de reducción calculada | 10:1 |
| Par de salida requerido | 120 Nm |
| Eficiencia de la caja de cambios | 0.95 |
| Par motor requerido | 12,6 Nm |
Una vez fijada la relación de reducción, calcule la salida de par disponible multiplicando el par continuo del servomotor por la relación y la eficiencia de la caja de cambios.
Figura 1: El impacto lineal de la relación de reducción en la salida de par
| Tipo de caja de cambios | Rango de eficiencia | Rango de reacción | Aplicación típica |
| Reductor planetario | 0,90 - 0,97 | 3 - 8 minutos de arco | Alto par y rigidez |
| Reductor de engranajes flexibles | 0,75 - 0,85 | 1 - 3 minutos de arco | Alta precisión, baja velocidad |
| Reductor de bisel en espiral | 0,88 - 0,93 | 5 - 10 minutos de arco | Transmisión en ángulo recto |
El factor de eficiencia es importante porque convierte la multiplicación del par teórico en par utilizable. Un reductor planetario con eficiencia de 0,97 entrega un 3 por ciento más de par de salida que un reductor con eficiencia de 0,94 en la misma relación, lo que puede marcar la diferencia en una fase de aceleración que dura 0,8 segundos.
El cálculo de la relación es sólo la mitad del problema de dimensionamiento. El servomotor también debe controlar dinámicamente la inercia de la carga reflejada y el juego de la caja de cambios debe permanecer dentro de la tolerancia de posicionamiento de la máquina.
El desajuste de inercia es uno de los factores que más se pasa por alto. La inercia de la carga reflejada en el eje del motor es igual a la inercia de la carga dividida por el cuadrado de la relación de reducción. Se recomienda una relación de inercia rotor-carga de 1:5 o mejor para un control servo preciso. Una relación más baja es aceptable para ejes más lentos, pero una relación más alta provoca problemas de ajuste de ganancia y puede provocar oscilaciones durante una desaceleración rápida.
Los ejes de automatización que necesitan un par elevado y una instalación compacta se benefician del reductor planetario de la serie AHB, que cubre relaciones de 3:1 a 100:1 y mantiene el juego hasta 3 minutos de arco. Fabricantes como ZHEJIANG BEITTO TRANSMISSION TECHNOLOGY CO., LTD. (BEITTO) diseño de alta eficiencia caja de cambios planetaria del servomotor unidades para estos ciclos de trabajo.
 Reductor de caja de engranajes planetarios AHB de alto torque y bajo juego Este reductor planetario de engranajes helicoidales ofrece un juego bajo de menos de 3 minutos de arco para un posicionamiento preciso y un alto par en ejes de automatización compactos, con un diseño de brida para montaje universal del motor y operación sin mantenimiento. Ver producto →
Para mecanismos de selección y colocación e indexación que exigen el menor juego posible y un movimiento silencioso, el reductor de engranajes flexible de la serie BSHF ofrece un rango de relación de 50:1 a 160:1 con juego inferior a 1 minuto de arco.
 Reductor de engranajes flexible serie BSHF con eje hueco Ofreciendo un diseño sin juego y relaciones de 50:1 a 160:1, este reductor liviano admite mecanismos de indexación y recogida y colocación con movimiento silencioso y alto torque en un diseño coaxial compacto. Ver producto →
Cuando el eje de movimiento debe girar 90 grados sin agregar una caja biselada separada, el accionamiento planetario en ángulo recto de la serie ATR mantiene la precisión de la relación en un espacio compacto.
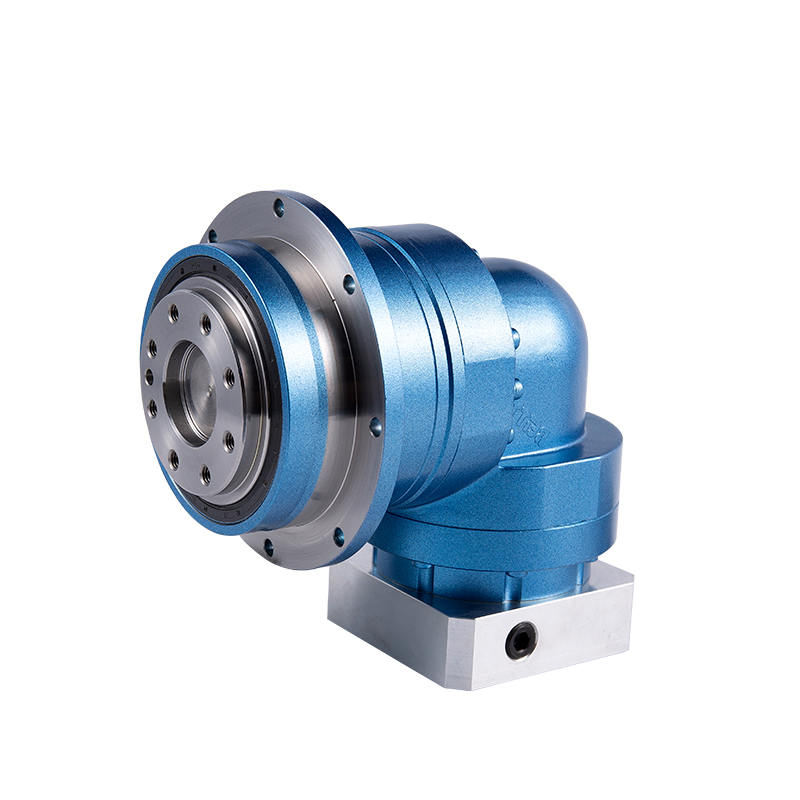 Reductor de velocidad de accionamiento planetario de ángulo recto de 90 grados ATR Esta transmisión planetaria en ángulo recto proporciona un giro de 90 grados sin cajas de bisel adicionales, manteniendo la precisión de la relación y una alta rigidez con rodamientos de rodillos cónicos, adecuados para ejes de movimiento compactos. Ver producto →
Cuatro errores explican la mayoría de los disparos por sobrecarga y fallas de posicionamiento en los sistemas de accionamiento de servomotores.
Utilice esta lista de verificación antes de realizar una orden de compra para asegurar un sistema de servoaccionamiento que cumpla con los objetivos de velocidad, torque y precisión sin riesgo de sobrecarga.
| Comprobar artículo | Que verificar | Objetivo típico |
| Par de salida | Carga máxima y continua | Par máximo x 1,5 seguridad |
| Relación de reducción | Velocidad del motor/velocidad de salida | Relación estándar más cercana |
| Eficiencia | Ficha técnica del fabricante | 0,90 - 0,97 |
| Contragolpe | Requisito de posicionamiento | 3 - 8 minutos de arco |
| Relación de inercia | Carga reflejada / rotor del motor | 5:1 o mejor |
Relación de reducción = velocidad de entrada del motor dividida por la velocidad de salida de la caja de cambios. Un servomotor de 3000 RPM con una caja de cambios 10:1 produce 300 RPM en el eje de salida.
Salida de par = par del motor x relación de reducción x eficiencia de la caja de cambios. Un servomotor de 5 Nm a través de un reductor planetario 10:1 con una eficiencia del 95 por ciento entrega 47,5 Nm en el eje de salida.
Comience con la velocidad de salida y el par de salida requeridos, luego calcule la relación a partir de la velocidad del motor. Verifique el par resultante después de aplicar la eficiencia y verifique que la relación de inercia se mantenga dentro del rango de control utilizable del servoaccionamiento.
Los reductores planetarios ofrecen mayor eficiencia y densidad de torsión, mientras que los reductores de engranajes flexibles proporcionan un menor juego y un movimiento más suave a baja velocidad. Elija planetario para capacidad de carga y flexible para precisión, o haga coincidir el reductor con el requisito dominante del eje.

Los reductores planetarios se han utilizado ampliamente en muchas industrias por su rendimiento. Sus engranajes helicoidales de diseño exclusivo ga...
Ver detalles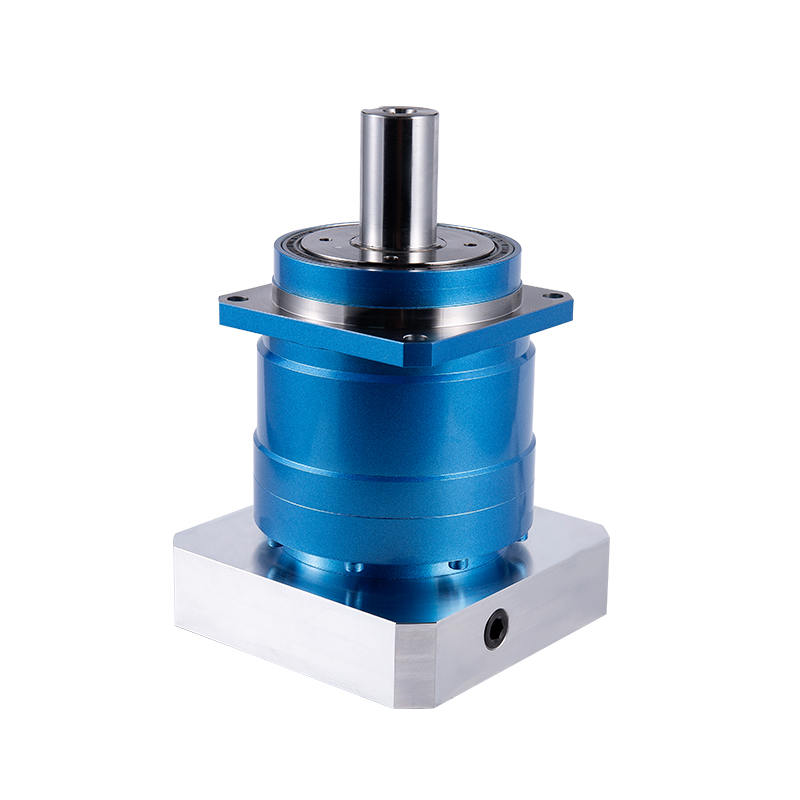
Los reductores planetarios ocupan una posición importante en el campo de la automatización industrial. El diseño de alta precisión permite controla...
Ver detalles
Características del reductor planetario. 1. Silencioso: utilice engranajes helicoidales para lograr un funcionamiento suave y silencioso; ...
Ver detalles
Nuestros reductores incorporan el concepto de diseño de vanguardia de los engranajes helicoidales. En comparación con los engranajes rectos tradici...
Ver detalles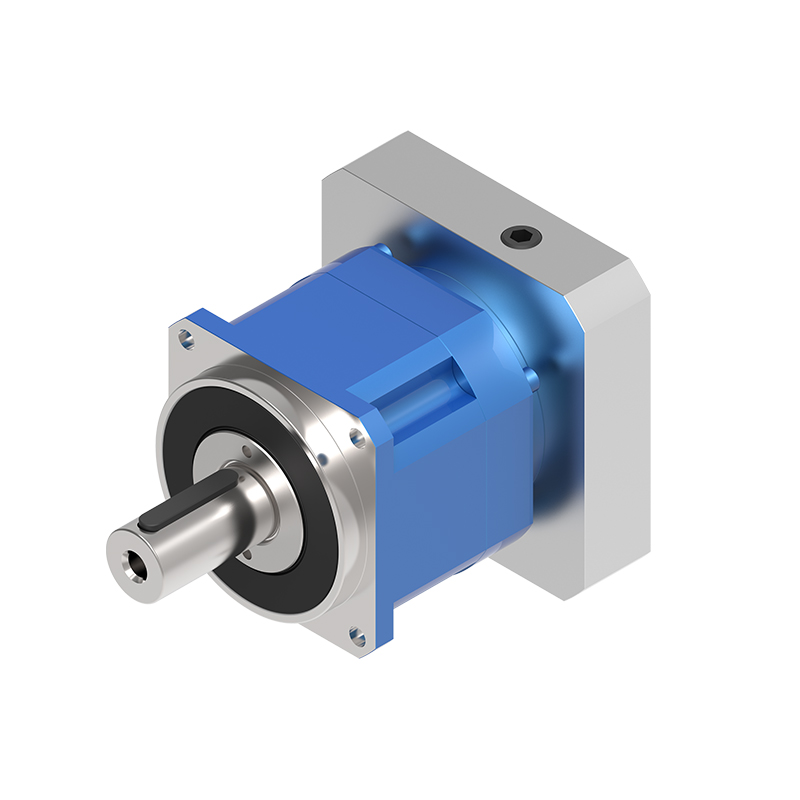
1. Diseño de engranajes helicoidales El mecanismo de reducción de velocidad adopta un diseño de engranaje helicoidal y su velocidad de engranaje...
Ver detalles
El reductor planetario de la de la serie NLR adopta un diseño de engranaje cónico en espiral, que permite la entrada de alta velocidad del servomot...
Ver detalles
El reductor de la de la serie TD-P ha demostrado ventajas únicas en el campo de la transmisión industrial con sus excelentes características de ren...
Ver detalles
El reductor de la de la serie TD-CR se centra en el diseño de salida de eje hueco, que no solo optimiza la distribución espacial, sino que también ...
Ver detalles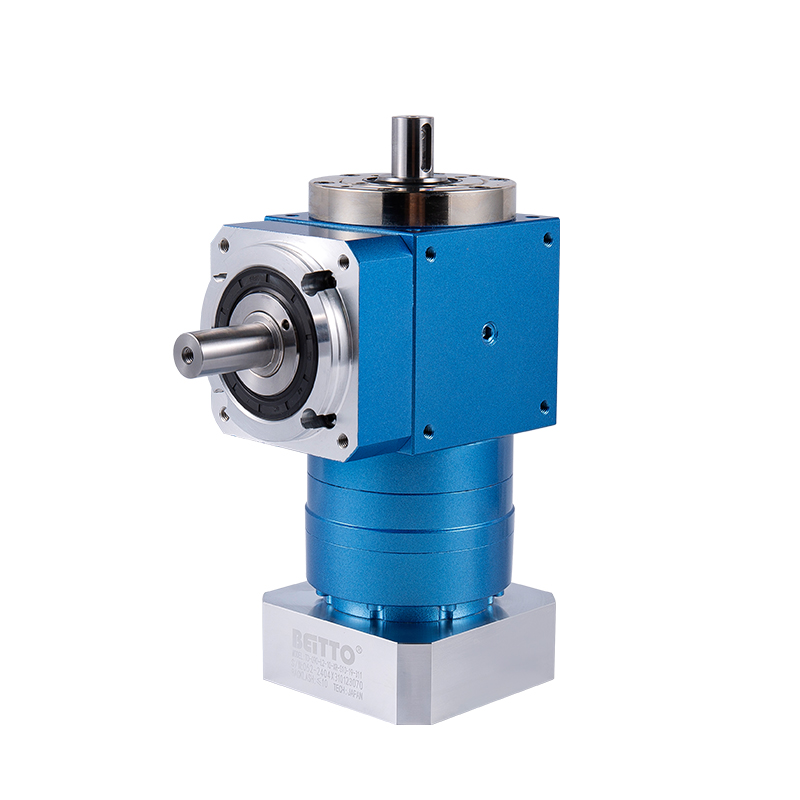
● Varias opciones de eje de salida ● Alto par ● Alta eficiencia ● Larga vida útil ● Baja reacción ● Sin mantenimiento ● Dimension...
Ver detalles
El reductor de engranajes flexible de la serie BCSG está diseñado para ser liviano y simple, lo que no solo reduce efectivamente la carga del equip...
Ver detalles